2026 02 01
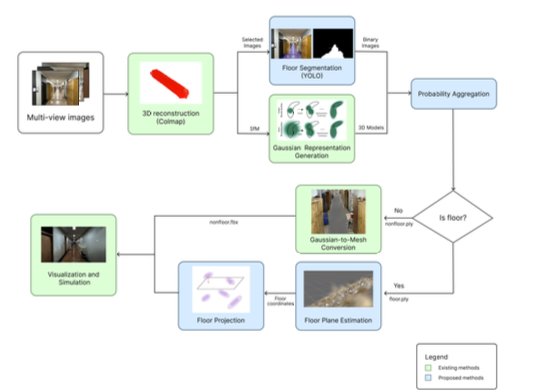
[IEEE AIxVR 2026] 1 PAPER ACCEPTED(2026.1)
Sim, Seonghwan and Kim, Yeji and Hwang, Sung Soo,
“Stabilizing Robot Simulation via YOLO-based Floor Flattening and Selective Mesh Reconstruction in 3D Gaussian Splatting.”
“Stabilizing Robot Simulation via YOLO-based Floor Flattening and Selective Mesh Reconstruction in 3D Gaussian Splatting.”